Publications
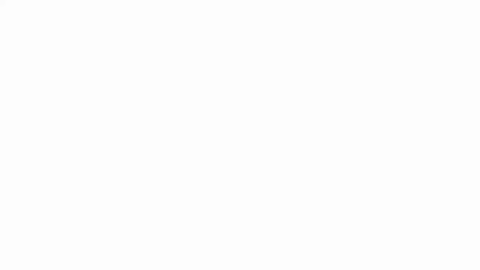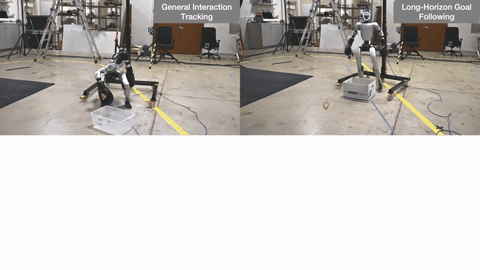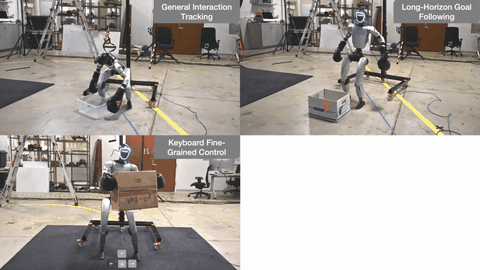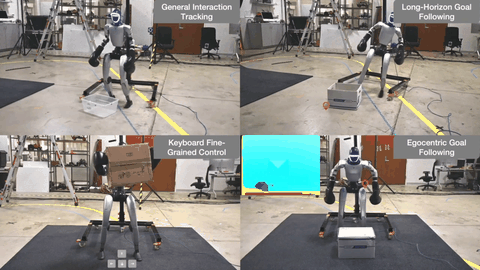
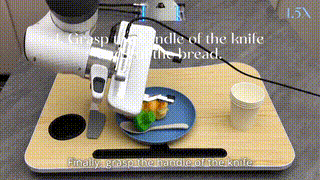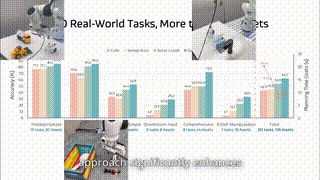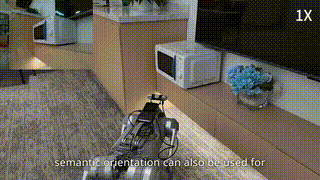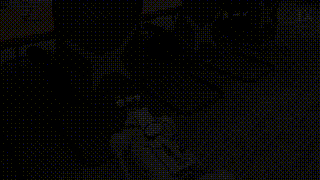
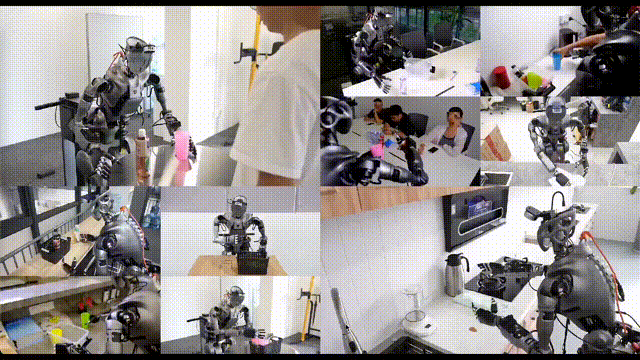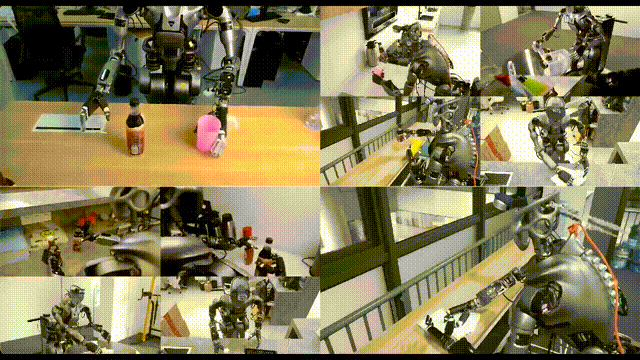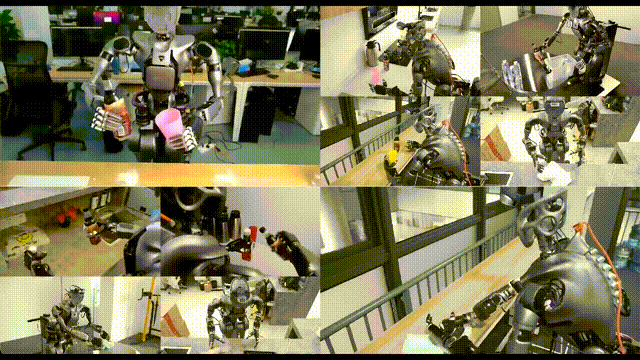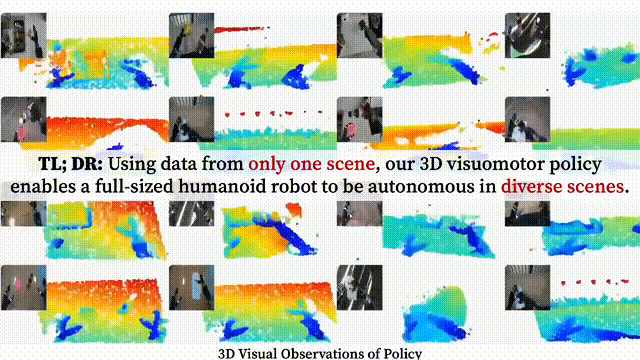
ULTRA: Unified Multimodal Control for Autonomous Humanoid Whole-Body Loco-Manipulation
Xialin He*, Sirui Xu*, Xinyao Li, Runpei Dong, Liuyu Bian, Yu-Xiong Wang, Liang-Yan Gui
IROS2026 (Oral)
🏆 IROS 2026 Best Paper Award on Mobile Manipulation · FinalistA unified framework for autonomous humanoid whole-body loco-manipulation combining physics-driven motion retargeting with multimodal control.
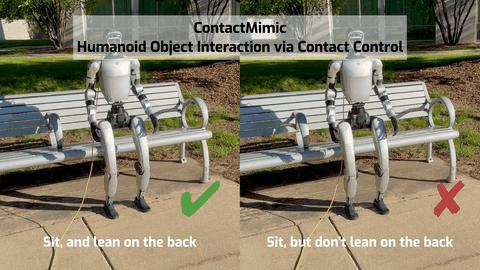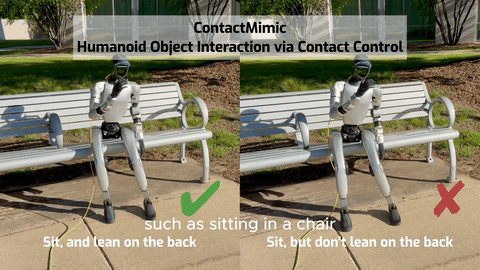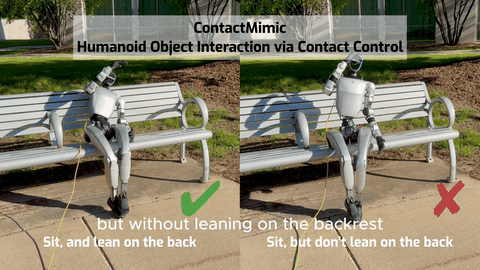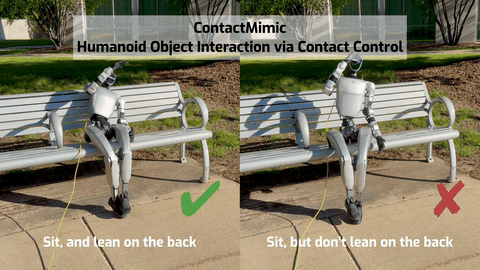
ContactMimic: Humanoid Object Interaction via Contact Control
Xinyao Li*, Xialin He*, Runpei Dong, Saurabh Gupta
CoRL2026
🏅 Best Paper Award, Contact & Learning Workshop, IROS 2026
A learning framework tracking part-level contact commands alongside keypoint trajectories for precise, controllable humanoid-object interaction.
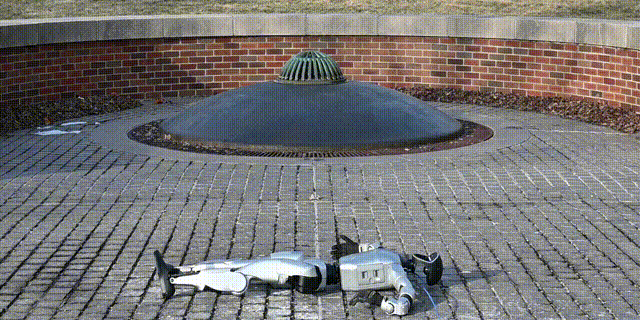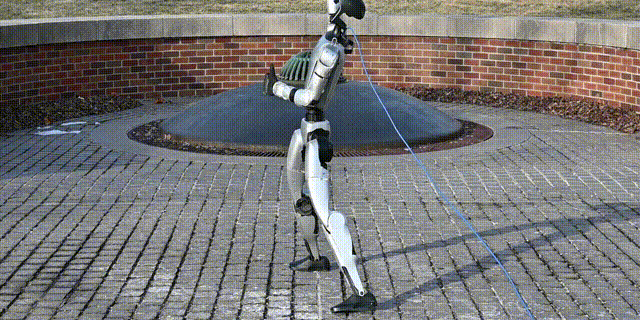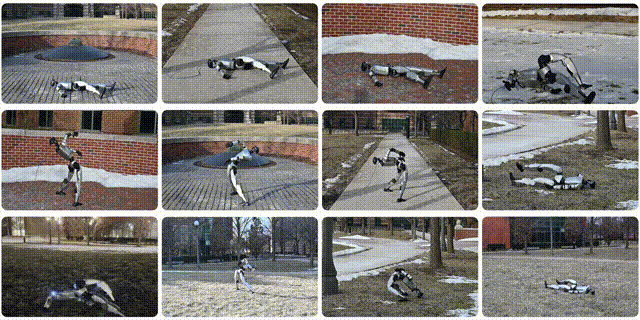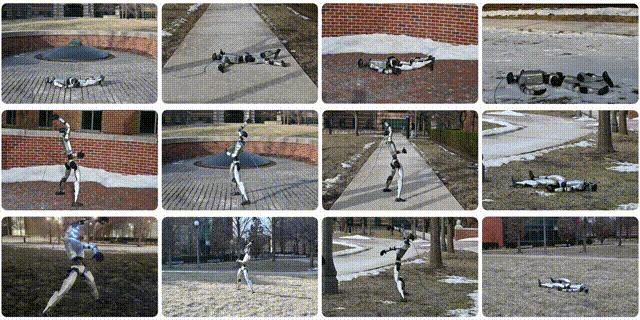
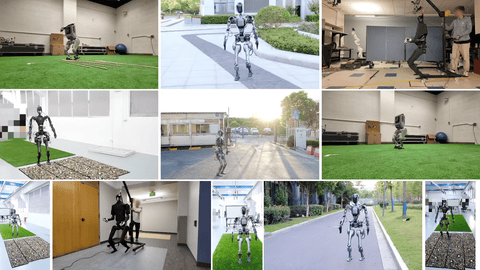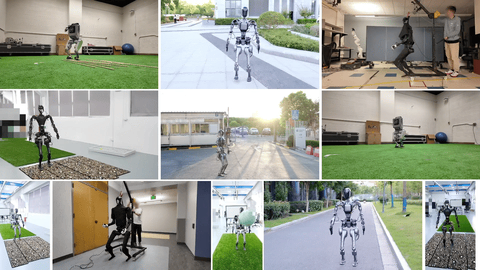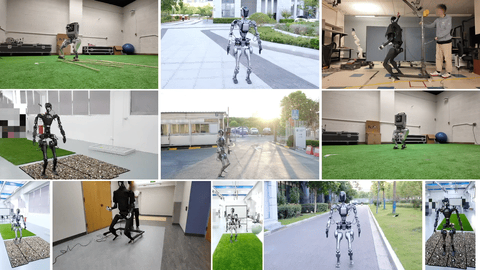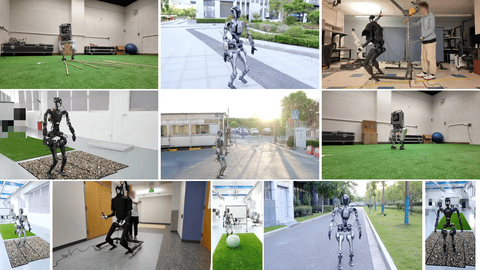
Learning Smooth Humanoid Locomotion through Lipschitz-Constrained Policies
Zixuan Chen*, Xialin He*, Yen-Jen Wang*, Qiayuan Liao, Yanjie Ze, Zhongyu Li, S. Shankar Sastry, Jiajun Wu, Koushil Sreenath, Saurabh Gupta, Xue Bin Peng
IROS2025 (Oral)
Lipschitz-Constrained Policies (LCP) for smooth locomotion in legged robots.
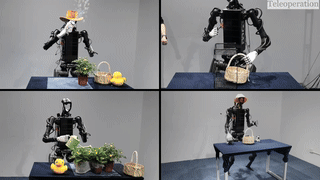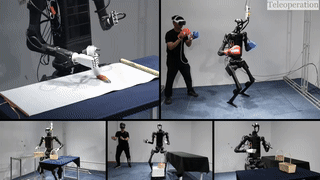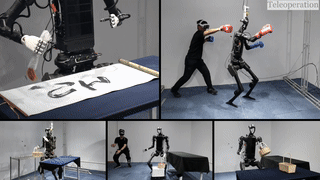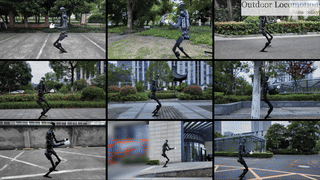
OmniH2O: Universal and Dexterous Human-to-Humanoid Whole-Body Teleoperation and Learning
Tairan He*, Zhengyi Luo*, Xialin He*, Wenli Xiao, Chong Zhang, Weinan Zhang, Kris Kitani, Changliu Liu, Guanya Shi
CoRL2024
A learning-based system for whole-body humanoid teleoperation and autonomy.
InterPrior: Scaling Generative Control for Physics-Based Human-Object Interactions
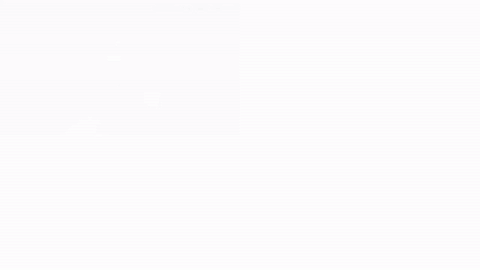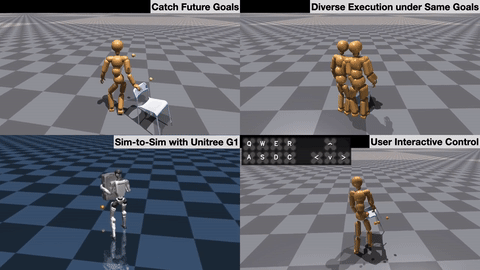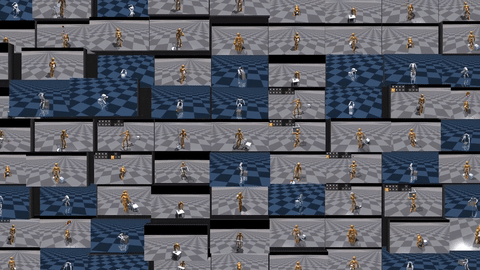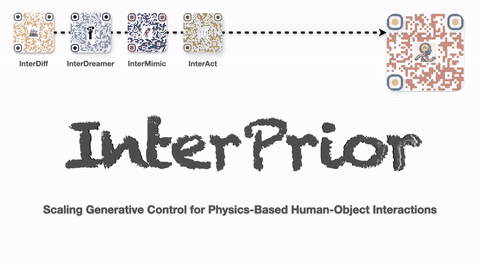
Sirui Xu, Samuel Schulter, Morteza Ziyadi, Xialin He, Xiaohan Fei, Yu-Xiong Wang, Liang-Yan Gui
CVPR2026 (Highlight)
🏅 Best Poster Award, Interactive Physical AI Workshop
A scalable generative controller for humanoid human-object interactions.